En el tennis de taula, una pilota pot superar els 20 metres per segon i travessar la taula en menys de mig segon. En aquest instant, el vol es corba per l’efecte Magnus, el bot altera la trajectòria i el contacte amb la pala exigeix una orientació mil·limètrica. Per a la robòtica, cada intercanvi condensa els grans reptes de la intel·ligència artificial física: percebre un objecte diminut i veloç, predir-ne el comportament dinàmic i executar una resposta motora precisa abans que l’oportunitat desaparegui.
 La pilota i la pala condensen el desafiament de la IA física: percebre el moviment, anticipar la trajectòria i actuar a temps. Il·lustració: gnokii / OpenClipart, via Wikimedia Commons. Domini públic, CC0 1.0.
La robòtica industrial tradicional destaca per la seva precisió en seqüències tancades i entorns estàtics, però resulta ineficaç davant la improvisació humana, on variacions mínimes d’efecte exigeixen decisions motrius oposades. Per la seva banda, la intel·ligència artificial purament algorítmica acostuma a limitar-se a entorns virtuals sense fricció amb el món real. Per superar aquesta barrera sorgeix una potent sinergia tecnològica: d’una banda, la visió per computador d’ultraalta velocitat basada en càmeres d’esdeveniments, capaç de capturar canvis dinàmics i girs extrems sense desenfocament; de l’altra, l’aprenentatge per reforç entrenat en simulacions de física avançada, o sim-to-real, integrat amb control dinàmic. Aquesta combinació fa possible Project Ace, una iniciativa de Sony AI que demostra com una màquina pot no només percebre i reaccionar en fraccions de segon, sinó disputar partits reglamentats i competir contra esportistes d’elit i professionals, obrint una finestra pionera a la interacció àgil entre màquines i persones.
Visió dinàmica i sensors basats en esdeveniments
El primer pilar fonamental del sistema rau en la seva capacitat de percepció visual en condicions de velocitat extrema. Les càmeres convencionals operen capturant fotogrames complets a intervals fixos; tanmateix, quan un objecte es desplaça amb rapidesa i gira a centenars de revolucions per segon, les imatges pateixen desenfocament de moviment, o motion blur, i perden la nitidesa necessària per estimar-ne el gir.
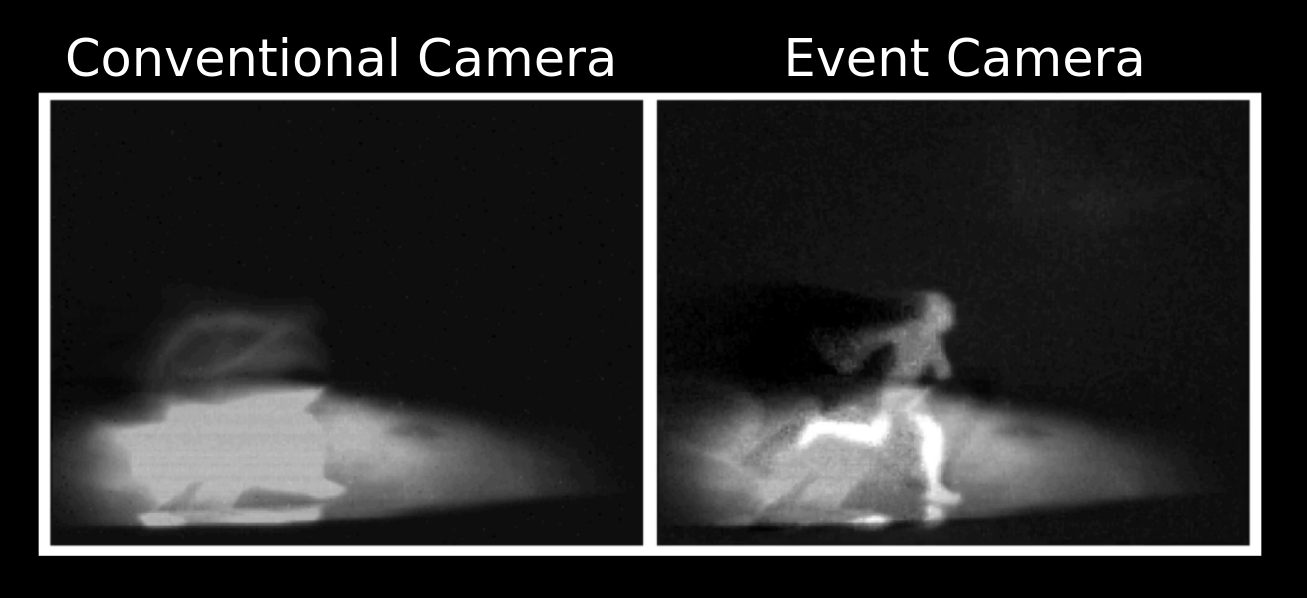 Veure el moviment amb més nitidesa. A l’esquerra, una càmera convencional registra un corredor amb desenfocament i poca exposició; a la dreta, la combinació d’aquesta imatge amb dades d’una càmera d’esdeveniments permet reconstruir millor la seva silueta. Imatge: Cedric Scheerlinck, «Night run reconstruction» (2018), via Wikimedia Commons. Llicència MIT (Expat). Vegeu l’avís de llicència als crèdits de les imatges.
Per resoldre aquesta limitació, el sistema incorpora sensors de visió basats en esdeveniments, també coneguts com a visió neuromòrfica, desenvolupats en col·laboració amb Prophesee. A diferència dels sensors estàndard, cada píxel d’una càmera d’esdeveniments funciona de manera autònoma i asíncrona: només transmet informació en el microsegon exacte en què detecta un canvi en la intensitat de la llum. Això elimina dades redundants, redueix dràsticament el consum de processament i preserva una resolució temporal de microsegons. En l’arquitectura de percepció es combinen nou càmeres globals de 200 Hz per triangular la posició espacial amb un error mitjà de només 3 mil·límetres i una latència de 10,2 mil·lisegons, juntament amb tres sistemes de seguiment equipats amb teleobjectius, miralls mòbils i càmeres d’esdeveniments. Aquesta xarxa de sensors genera un flux continu de mesures angulars que arriba entre 400 i 700 vegades per segon. Per si sola, aquesta tecnologia proporciona una lectura sense precedents de l’estat físic de la pilota, però no té la capacitat d’interpretar la intenció tàctica o planificar la resposta mecànica.
Aprenentatge per reforç i simulació física: del món virtual al real
Disposar d’una visió ultraràpida no garanteix una resposta encertada; és indispensable un sistema de presa de decisions capaç de planificar la trajectòria del robot en mil·lèsimes de segon. Aquí intervé l’aprenentatge per reforç profund, concretament mitjançant algoritmes com Soft Actor-Critic, o SAC, combinat amb simuladors de física d’alta fidelitat. Entrenar un robot directament en el món físic mitjançant prova i error requeriria milions de cops, un procés lent, costós i amb un alt risc de trencament mecànic. Per això, l’agent d’IA aprèn íntegrament en un entorn simulat on es modelen la resistència aerodinàmica, l’efecte Magnus i la interacció de contacte no lineal entre la goma de la pala i la pilota. Models analítics complementats amb correccions apreses permeten tancar la bretxa entre la simulació i la realitat, el que es coneix com a reality gap.
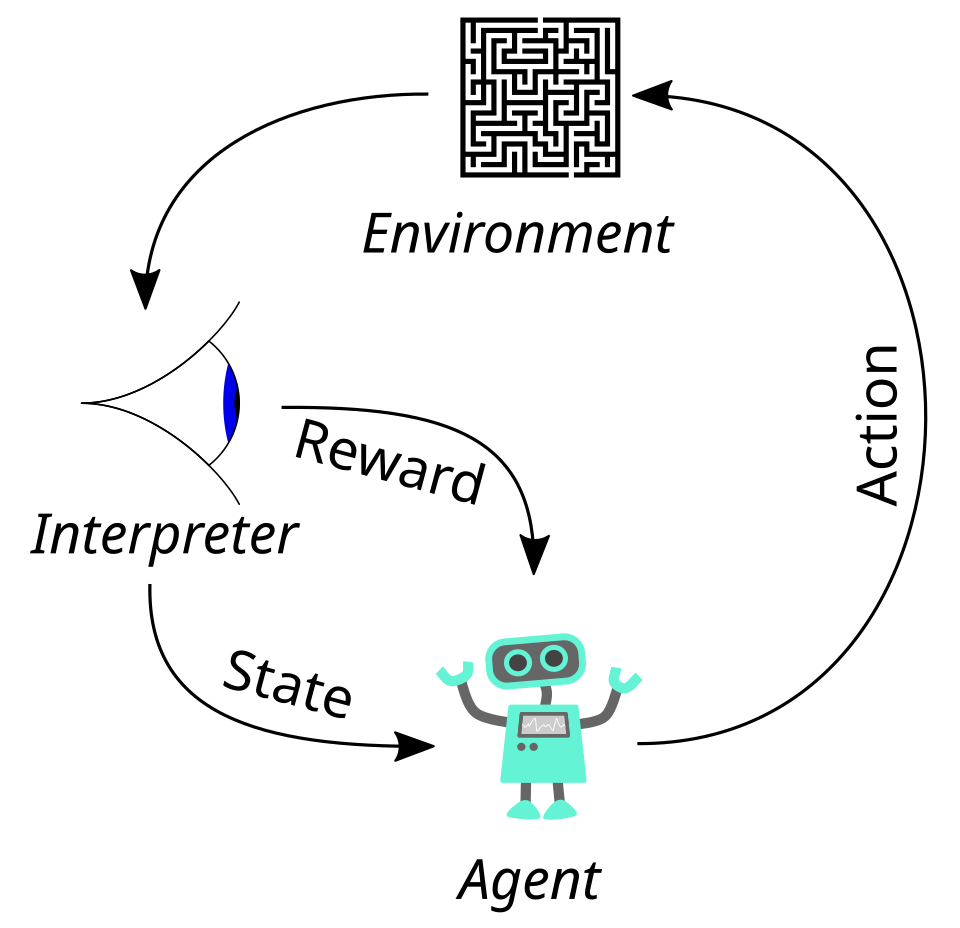
El cicle de l’aprenentatge per reforç: un agent actua sobre un entorn i rep informació sobre el seu estat i una recompensa que orienta l’aprenentatge. En robòtica, aquest procés es pot desenvolupar en simulació abans de traslladar allò après al món físic. Il·lustració: Megajuice, «Reinforcement learning diagram» (2017), via Wikimedia Commons. Domini públic, CC0 1.0.
Durant la fase d’aprenentatge, el sistema utilitza un esquema asimètric: el «crític» avalua les accions coneixent l’estat perfecte del simulador, mentre que l’«actor» aprèn a decidir basant-se únicament en observacions sorolloses equivalents a les que captarà la visió a la pista real. La sinergia amb la tecnologia de visió dinàmica és absoluta: les dades contínues de posició i rotació alimenten les xarxes neuronals, que seleccionen l’habilitat motora adequada. Un optimitzador de control tradueix a l’instant aquesta decisió en trajectòries suaus i segures per als vuit graus de llibertat del robot, verificant col·lisions i executant el cop en fraccions de segon.
Project Ace davant de jugadors d’elit i professionals
L’eficàcia d’aquesta arquitectura es va posar a prova en condicions reals amb Project Ace, un robot dissenyat amb dos eixos lineals de desplaçament i un braç de sis graus de llibertat capaç d’accelerar la pala a més de 20 metres per segon i repetir cops cada 0,8 segons.
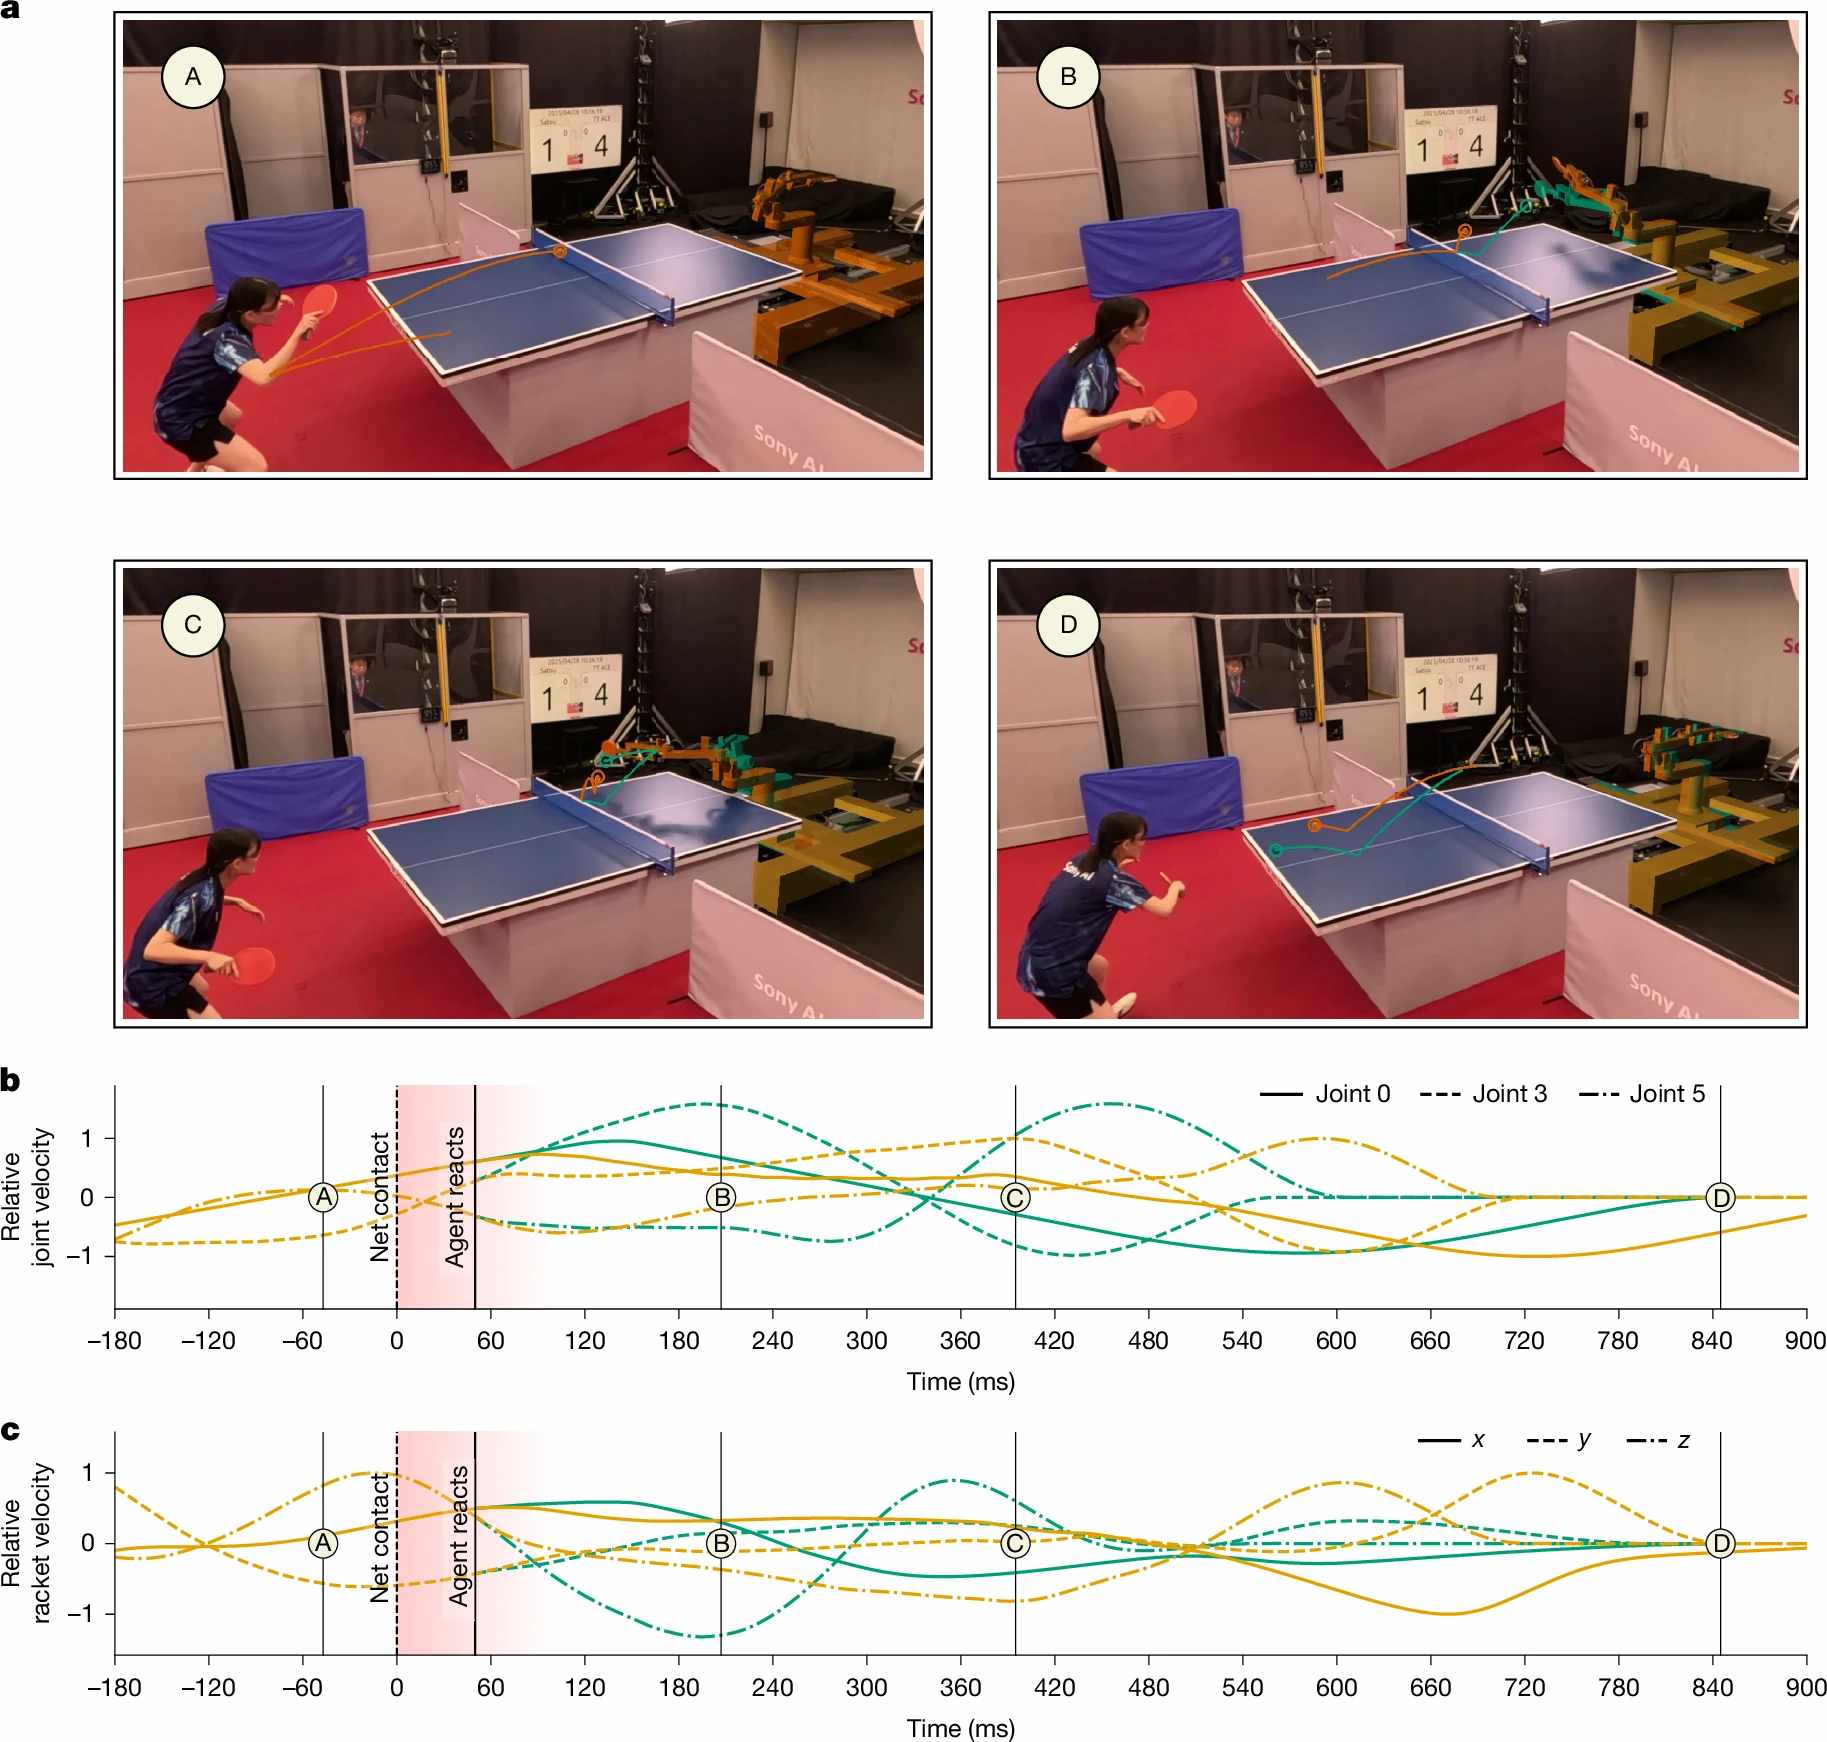 Ace respon a un imprevist: després del contacte de la pilota amb la xarxa, el moviment del robot comença a ajustar-se en 49 mil·lisegons. La figura compara la trajectòria real, en taronja, amb una trajectòria simulada sense contacte amb la xarxa, en verd. Font: Peter Dürr i col·laboradors, «Outplaying elite table tennis players with an autonomous robot», Nature 652, 886–891 (2026), figura 4. Reproduïda sense modificacions sota llicència CC BY-NC-ND 4.0, que permet la reproducció no comercial amb atribució i prohibeix distribuir-ne adaptacions.
En una avaluació formal publicada a la revista Nature, coordinada per Peter Dürr i el seu equip, Ace va disputar partits oficials sota normativa internacional i amb jutges acreditats contra cinc jugadors d’elit i dos professionals de lligues d’alt nivell. Els resultats van reflectir una competitivitat sense precedents: el robot va guanyar el 60% dels enfrontaments, 3 de 5, i el 54% dels jocs davant de jugadors d’elit. Davant dels dos professionals de màxima categoria, tot i perdre els partits, va aconseguir guanyar un joc i va retornar de manera consistent pilotes amb velocitats de fins a 14 m/s i efectes superiors a 450 rad/s. Una fita clau d’adaptació es va produir quan una pilota va tocar la xarxa i va canviar de trajectòria: el sistema va recalcular i corregir el seu moviment articular en només 49 mil·lisegons, i va aconseguir retornar el punt amb èxit. Després d’ajustos posteriors en els models dinàmics, Sony AI va documentar victòries addicionals davant de set jugadores i jugadors professionals en actiu. El cas va demostrar que la combinació de percepció neuromòrfica i control per reforç permet a una màquina adaptar-se a pertorbacions imprevistes amb temps de resposta comparables o superiors als humans.
Més enllà de l’esport: implicacions industrials i ecosistema europeu
El tennis de taula funciona com un banc de proves extraordinari per a la robòtica interactiva, però les lliçons derivades d’aquest experiment transcendeixen àmpliament l’àmbit esportiu. En el sector industrial i logístic, les línies de producció afronten peces que es descol·loquen, materials deformables o interrupcions sobtades per part d’operaris. La integració de visió basada en esdeveniments i control predictiu per IA pot fer possibles robots col·laboratius més segurs, capaços de manipular objectes en moviment ràpid i reaccionar davant d’imprevistos sense haver d’aturar la cadena de treball.
Aquesta tecnologia també obre oportunitats en l’assistència mèdica i de serveis, on els sistemes robòtics han de compartir espai físic amb persones i adaptar-se a entorns dinàmics amb garanties estrictes de seguretat. En l’entrenament esportiu, obre la porta a companys de pràctica intel·ligents capaços de replicar efectes específics per a l’estudi biomecànic. També és rellevant el paper fonamental de la recerca europea en aquests avenços. Una part important del desenvolupament de Project Ace s’ha liderat des dels centres de Sony AI i Sony Advanced Visual Sensing a Zuric, en col·laboració amb investigadors de Viena i amb la tecnologia de sensors neuromòrfics originada per l’empresa francesa Prophesee. Aquest ecosistema científic situa Europa en una posició avantatjosa per traslladar els avenços de la visió per esdeveniments i la robòtica àgil cap a aplicacions industrials d’alt valor afegit.
Conclusió i reflexió final
Project Ace il·lustra amb claredat que l’avenç de la intel·ligència artificial física no rau en un algoritme aïllat, sinó en la convergència harmònica entre sensors de baixa latència, models físics rigorosos i control motor adaptatiu. La màquina no busca substituir la intuïció o la destresa de l’esportista, sinó actuar com un mirall interactiu en què tots dos sistemes —biològic i artificial— aprenen de les respostes respectives.
Com va assenyalar l’esportista olímpic Kinjiro Nakamura després de col·laborar en les proves, observar trajectòries i solucions motores inèdites generades pel robot pot inspirar entrenadors i atletes a concebre noves formes de joc i preparació tècnica. En última instància, la robòtica àgil no competeix contra l’ésser humà, sinó que amplia la nostra comprensió de la coordinació motora i de la física del moviment.
El repte de futur exigeix avançar amb prudència: traslladar aquests desenvolupaments des d’entorns controlats i instrumentats cap a dispositius més compactes, assequibles i energèticament sostenibles. Si la recerca continua prioritzant la seguretat i la cooperació multidisciplinària, aquesta tecnologia que avui aprèn a colpejar una pilota que no espera ens pot proporcionar demà eines més fiables, precises i properes per interactuar amb el món físic.